Inspección multimodal
Preparar, posicionar y transferir piezas entre escáneres 3D, CMM, sistemas de visión y tomografía industrial.
NM3D SCANHUMAN · VIRIATO
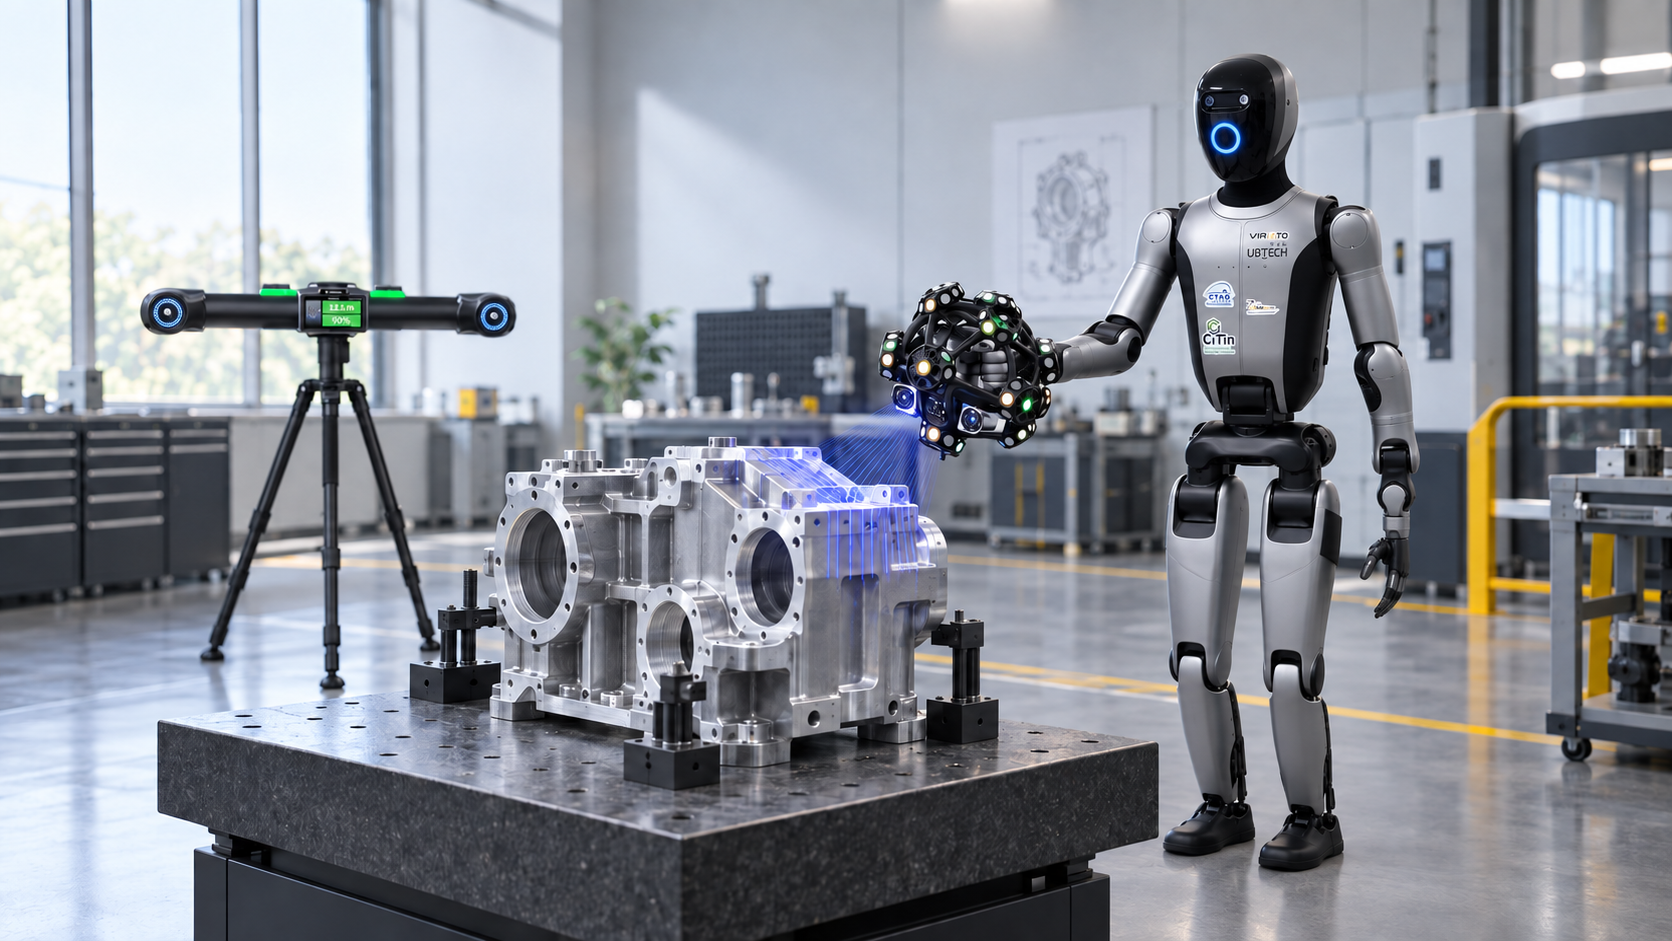
Estamos desarrollando Viriato, nuestro humanoide basado en el UBTECH WALKER S2, para conectar manipulación robótica, metrología 3D y fabricación aditiva en flujos industriales más flexibles.
LA MISIÓN
El objetivo es investigar cómo un humanoide puede mover piezas, interactuar con equipos distintos y ejecutar secuencias de inspección y producción, siempre con seguridad, trazabilidad y supervisión humana.
Preparar, posicionar y transferir piezas entre escáneres 3D, CMM, sistemas de visión y tomografía industrial.
Retirar piezas terminadas de impresoras 3D, identificarlas y encaminarlas hacia enfriamiento, posprocesado o control.
Asociar pieza, programa, resultado y decisión para crear un historial digital trazable del proceso.
DEL LOTE AL RESULTADO
TECNOLOGÍAS A INTEGRAR
Captura rápida de geometría, comparación CAD–pieza y análisis de superficies.
Carga y descarga, posicionamiento en utillaje e inicio de programas validados.
Manipulación segura para inspección no destructiva interior y exterior.
Reconocimiento de contexto, orquestación de tareas y trazabilidad de resultados.
INSPECCIÓN 3D AUTÓNOMA
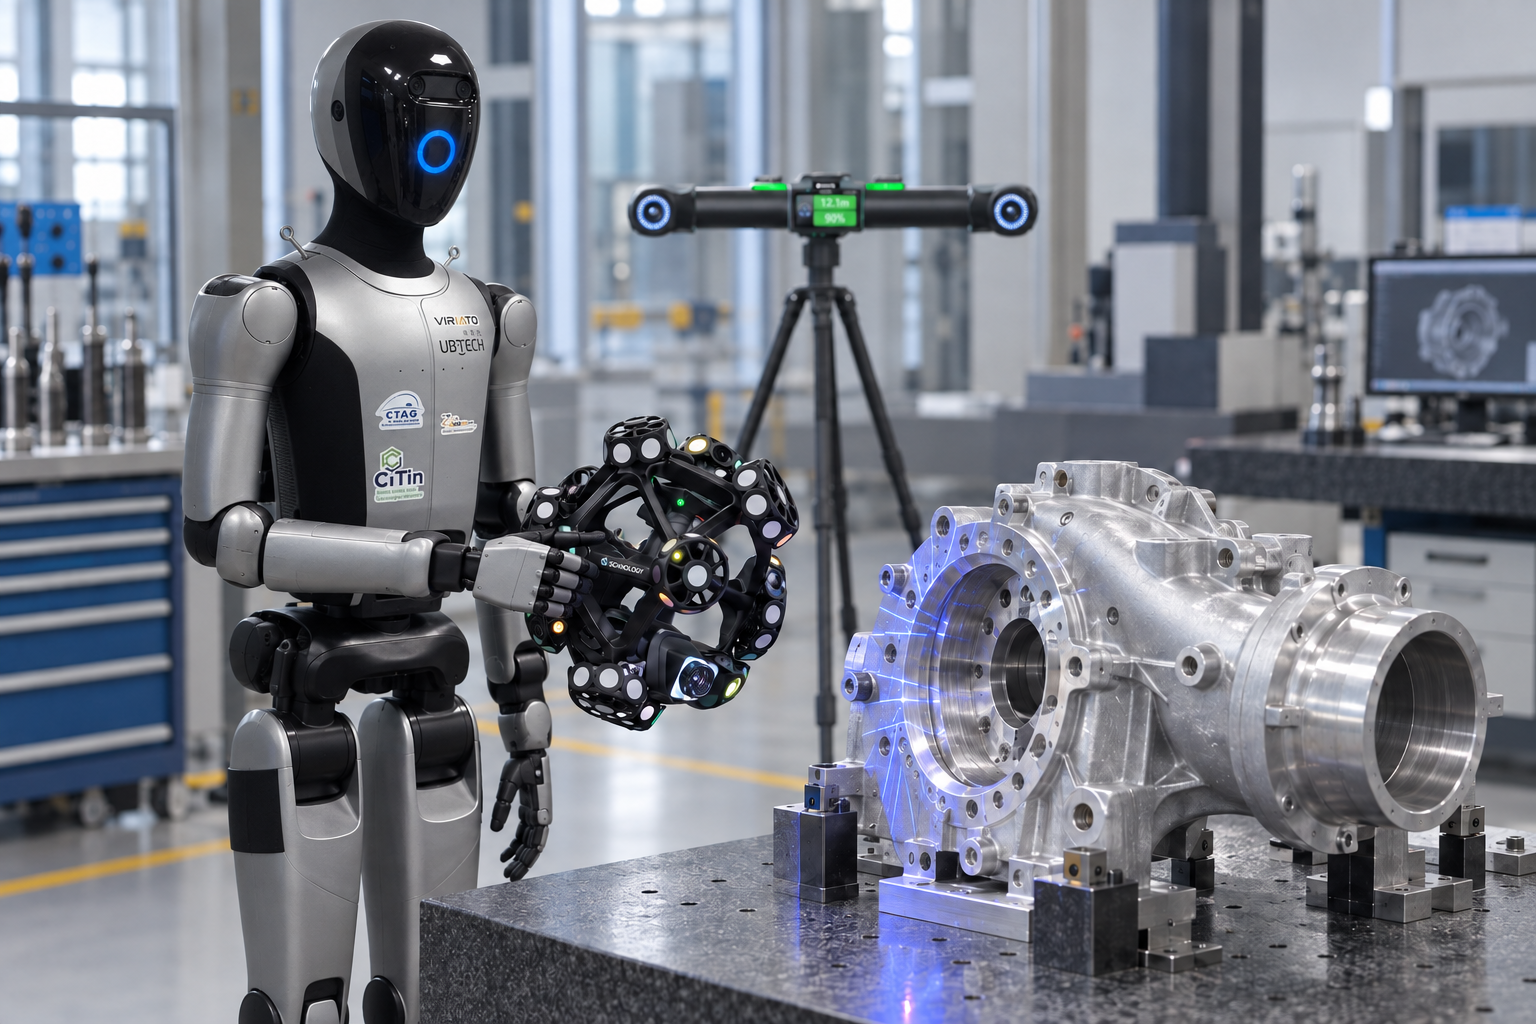
El desarrollo integra percepción, planificación de movimiento, posicionamiento del escáner, seguimiento óptico y validación de datos para ejecutar inspecciones repetibles.
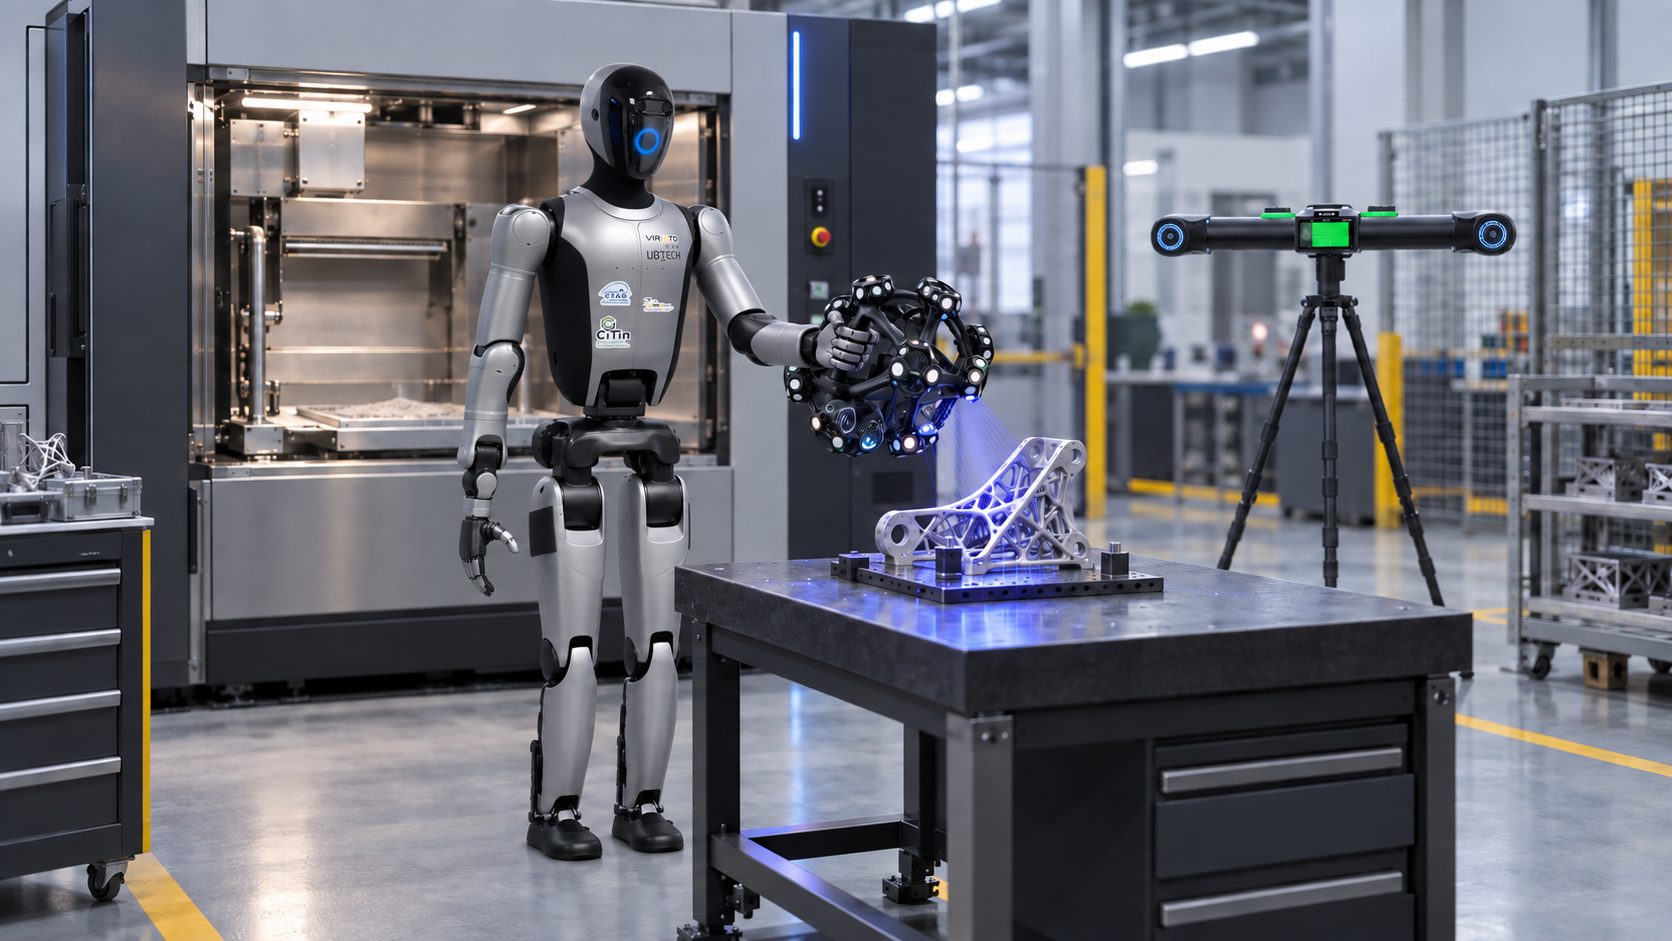
Visualización del concepto de I+D basada en el Viriato y en equipos reales.
FABRICACIÓN ADITIVA
Viriato se estudia como operador flexible para retirar piezas cuando el ciclo termina, confirmar su identidad, colocarlas en un soporte o contenedor y conducirlas al siguiente paso definido.
El desarrollo incluye interfaces con distintos equipos, manipulación de geometrías variables, control térmico y de seguridad, gestión de errores y comunicación con los sistemas de producción y calidad.
HOJA DE RUTA
FAQ
No. Es un desarrollo de I+D de NM3D que se está construyendo y validando por etapas.
Viriato es el nombre dado por NM3D a su robot humanoide WALKER S2 dentro del proyecto ScanHuman.
La compatibilidad se evalúa caso por caso según interfaces, geometría, seguridad y proceso. La investigación busca una arquitectura modular, no una promesa de compatibilidad universal.
COLABORACIÓN INDUSTRIAL
Comparta la pieza, el equipo, la secuencia actual y el resultado deseado. La NM3D puede estudiar el encaje técnico del caso en el programa de desarrollo.